Explorer 模式与 VS 模式:不跑分,把测试场景当景区逛
基准测试的场景是按电影级标准做的——跑完分就把它们关掉有点可惜。高级版提供了把场景「当景区逛」的玩法:Explorer 模式与 VS 模式。
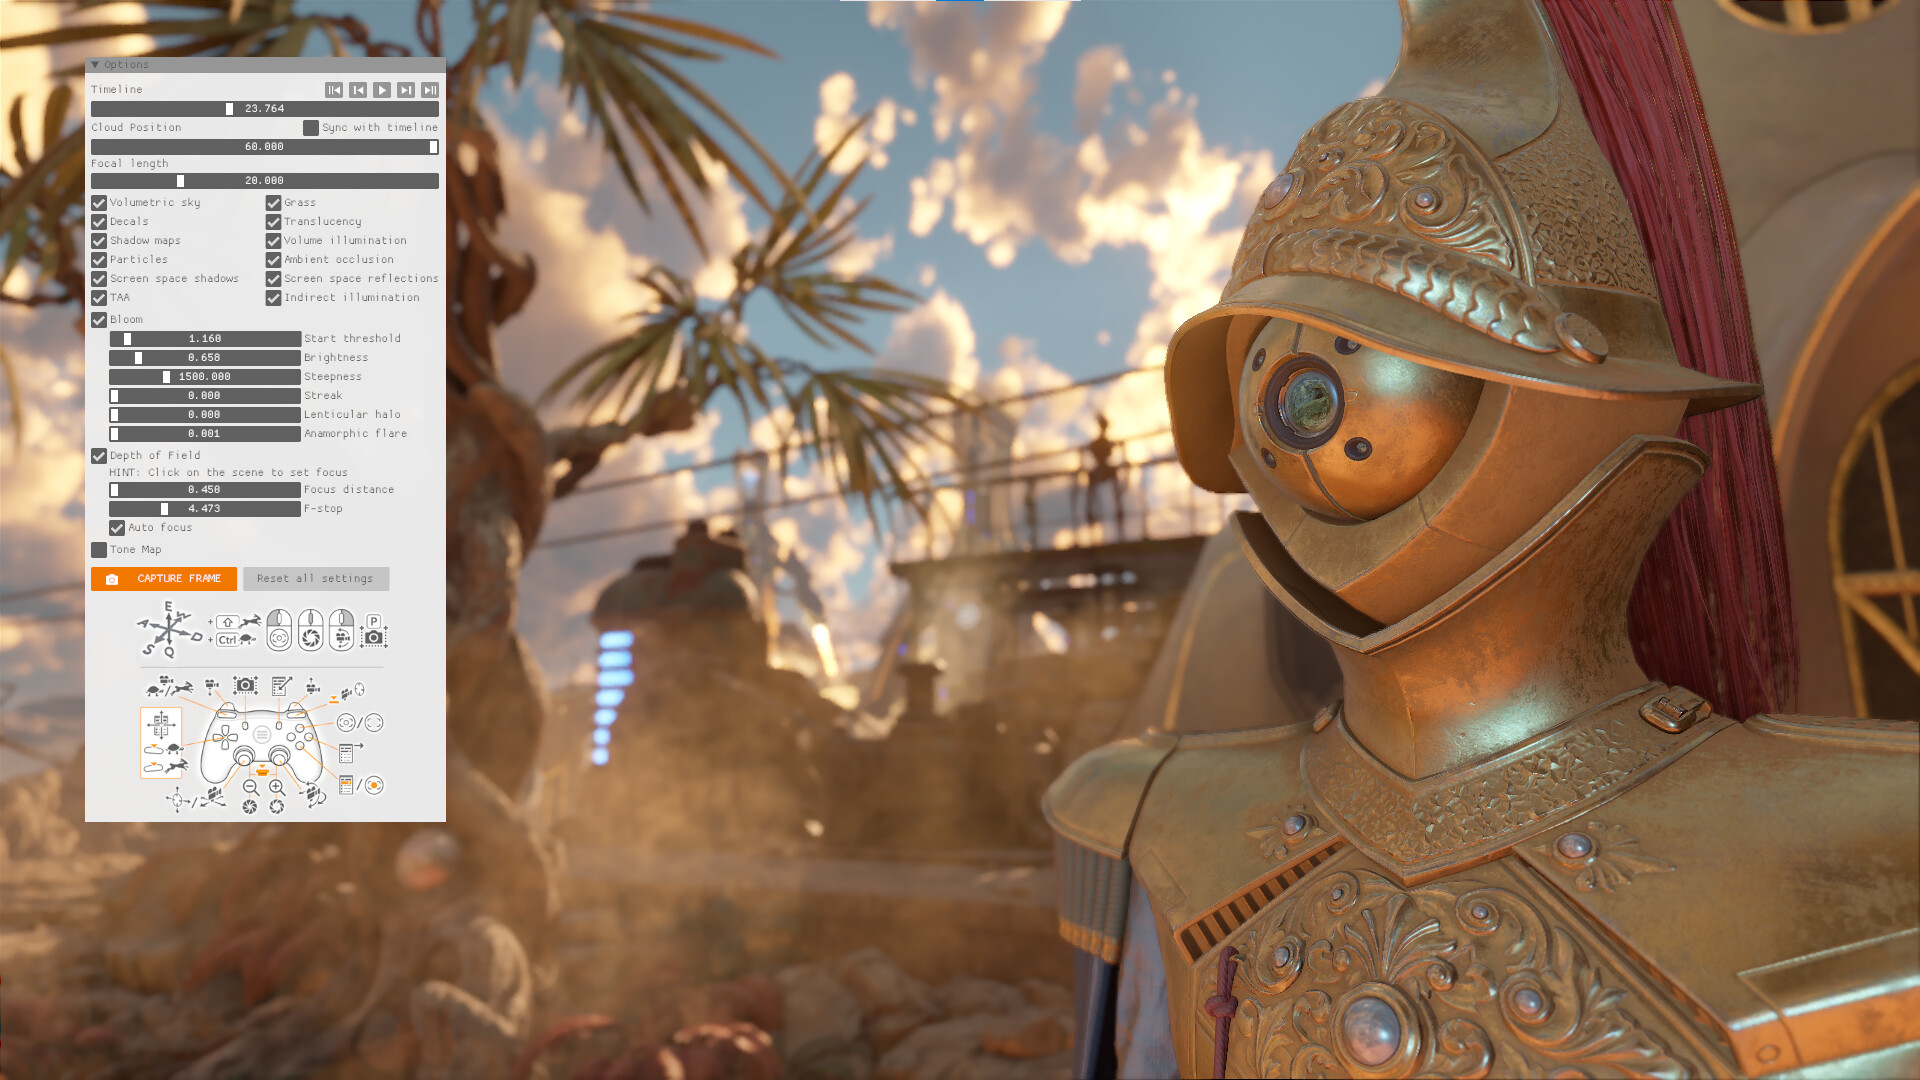
Explorer 模式能干什么
官方对 Explorer 模式(探索模式)的定义:在测试场景里自由探索与移动。具体玩法:
- 自由镜头:以第一人称在场景里走动或用自由相机飞行,停在任何机位。
- 实时改画质:面板里逐项开关体积云、曲面细分、泛光、景深、屏幕空间反射等技术——相当于一个「图形技术演示台」,某项特效对画面的贡献一眼便知。
- 拍壁纸:调整相机参数(视野、焦距、光圈)截取完美画面,官方甚至在 macOS 版发布时把「编辑相机控制拍壁纸」当卖点讲。
- 找彩蛋:开发组在 Steel Nomad 与 Steel Nomad Light 场景里藏了庆祝 25 年跑分历史的隐藏密室,逛场景多了一层寻宝乐趣。
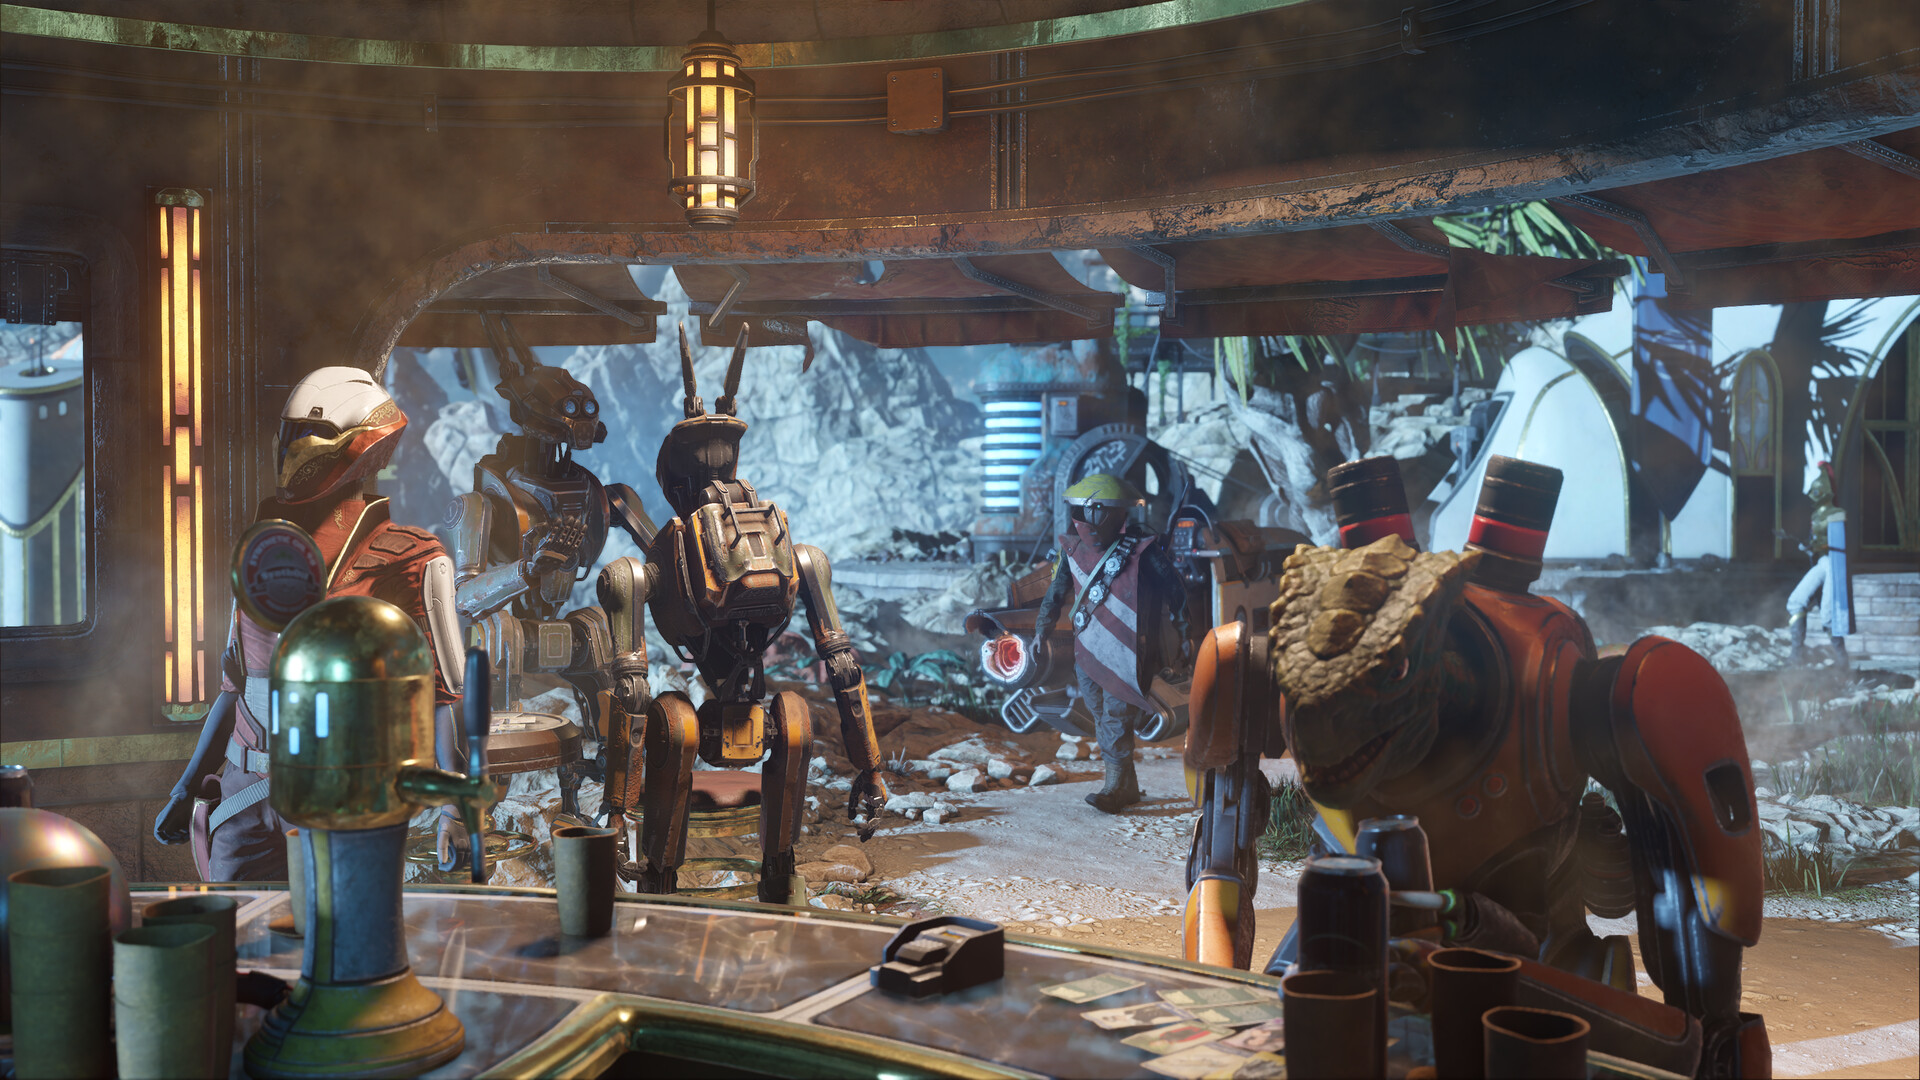
Steel Nomad、Steel Nomad Light 与 Speed Way 提供该模式;场景内部的样子可以看这张:
VS 模式:和朋友同场竞速
官方功能列表把「解锁 Steel Nomad、Steel Nomad Light、Speed Way 的 VS 模式」列为高级版卖点:它让两名用户同时跑同一场景实时比拼——把单人跑分变成了可以直接约战的对决。适合装机圈、社团和评测内容的互动环节。
与跑分的关系
- 不影响正式成绩:Explorer 与 VS 模式的体验数据不进入在线分数体系,放心折腾。
- 分辨率设置沿用:漫游模式同样遵循测试的分辨率设置,高分辨率下也是一次隐性的性能体验。
- 免费版没有:这两项都在高级版功能清单里(见版本与授权对比)。
推荐路线
- 先用默认画质完整跑一遍对应基准,拿到性能基线。
- 进 Explorer 模式,把泛光、景深、屏幕空间反射逐项开关,找到「视觉收益 / 性能成本」最划算的组合。
- 回到自定义跑分按结论调设置,用分数验证你的判断。
相关阅读:Steel Nomad 家族 · Speed Way